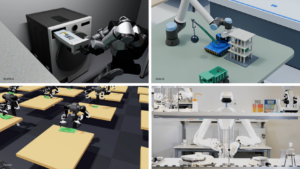


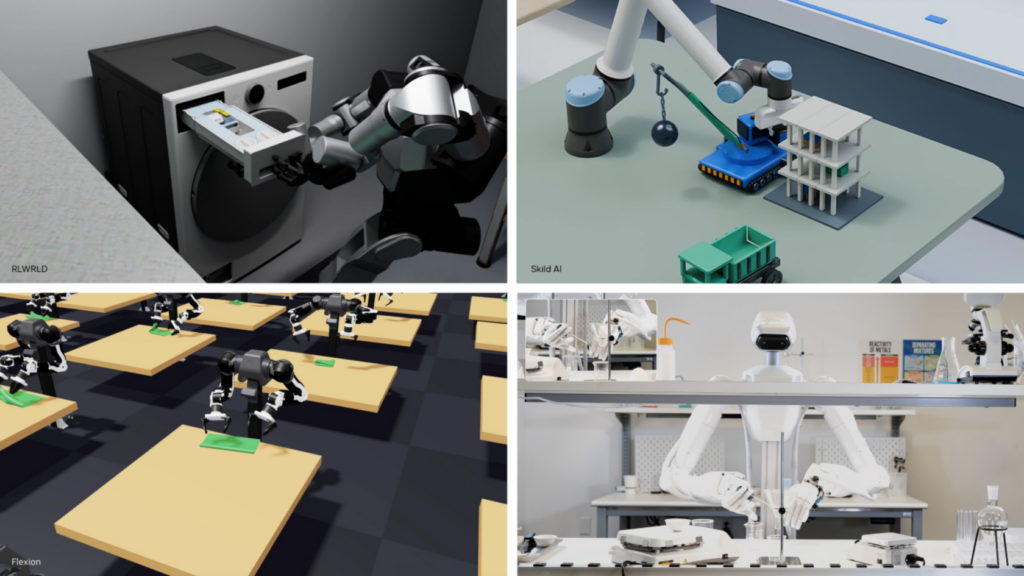
En la Conferencia sobre Aprendizaje en Robótica (CoRL) que se lleva a cabo esta semana en Austin, Texas, la atención se centra en la evolución de los robots hacia tareas más complejas, que requieren un toque más fino en comparación con las tareas de locomoción tradicional. Esta transformación implica una mayor capacidad de los robots para manejar tareas de manipulación como alinear engranajes, conectar cables y ensamblar componentes pequeños. NVIDIA, uno de los gigantes tecnológicos involucrados en este campo, presenta nuevas tecnologías robóticas abiertas, entre las que destacan modelos de acción mundial, herramientas de simulación, parámetros de referencia y flujos de trabajo construidos para agentes.
Dos de los trabajos de investigación de NVIDIA han sido seleccionados entre los seis finalistas de miles de envíos para los premios al mejor artículo de la conferencia. Uno de estos es GRAIL, un pipeline de generación digital que produce activos 3D y escenas listas para simuladores destinadas al aprendizaje robótico; el otro es RoboTTT, que introduce un modelo de robot y una receta de entrenamiento que amplía el contexto visiomotor más allá de las políticas actuales sin aumentar la latencia de inferencia.
Estos avances no solo ayudan a entrenar robots en tareas complejas, sino que también permiten evaluar su rendimiento en condiciones cambiantes y utilizar los fracasos como guía para un aprendizaje continuo, construyendo así la precisión, adaptabilidad y autonomía necesarias para pasar de demostraciones en el laboratorio a despliegues industriales. Empresas como Ambi Robotics, Bosch Research, y Siemens están colaborando para llevar estos desarrollos a la comunidad robótica global.
Un aspecto destacado de la conferencia es el lanzamiento del modelo de acción mundial GR00T 2 por parte de NVIDIA, un sistema construido sobre la plataforma Cosmos de la empresa, que está entrenado con data diversa de robots y humanos. Este modelo promete un desempeño «lista para usar», con capacidades como la transferencia de habilidades entre diferentes cuerpos robóticos y la generalización con poca data.
La simulación juega un papel crucial en este entorno, permitiendo a los investigadores entrenar, refinar y evaluar habilidades en robots, antes de desplegarlas físicamente. NVIDIA Isaac Lab 3.0, un marco de aprendizaje robótico de código abierto, da soporte a estos desarrollos, integrando motores de física precisos como Newton para modelar objetos deformables, lo que resulta esencial para transferir habilidades aprendidas del entorno simulado al robot real.
La conferencia también ha visto la introducción de marcos y herramientas que permiten evaluar políticas robóticas a gran escala. NVIDIA Isaac Lab-Arena, por ejemplo, permite ejecutar políticas a través de miles de variaciones, exponiendo condiciones que causan fallas para futuras mejoras.
En suma, CoRL no solo está definiendo nuevas fronteras en robótica, sino también estableciendo las bases para una colaboración más eficiente entre humanos y máquinas en entornos industriales complejos. Con iniciativas como estas, el futuro de la robótica parece estar cada vez más cerca de nuestra realidad cotidiana, preparándose para hacer frente a desafíos tanto técnicos como pragmáticos en un mundo en constante evolución.
Fuente: Zona de blogs y prensa de Nvidia